


SENSORIC SOLUTIONS · 센서
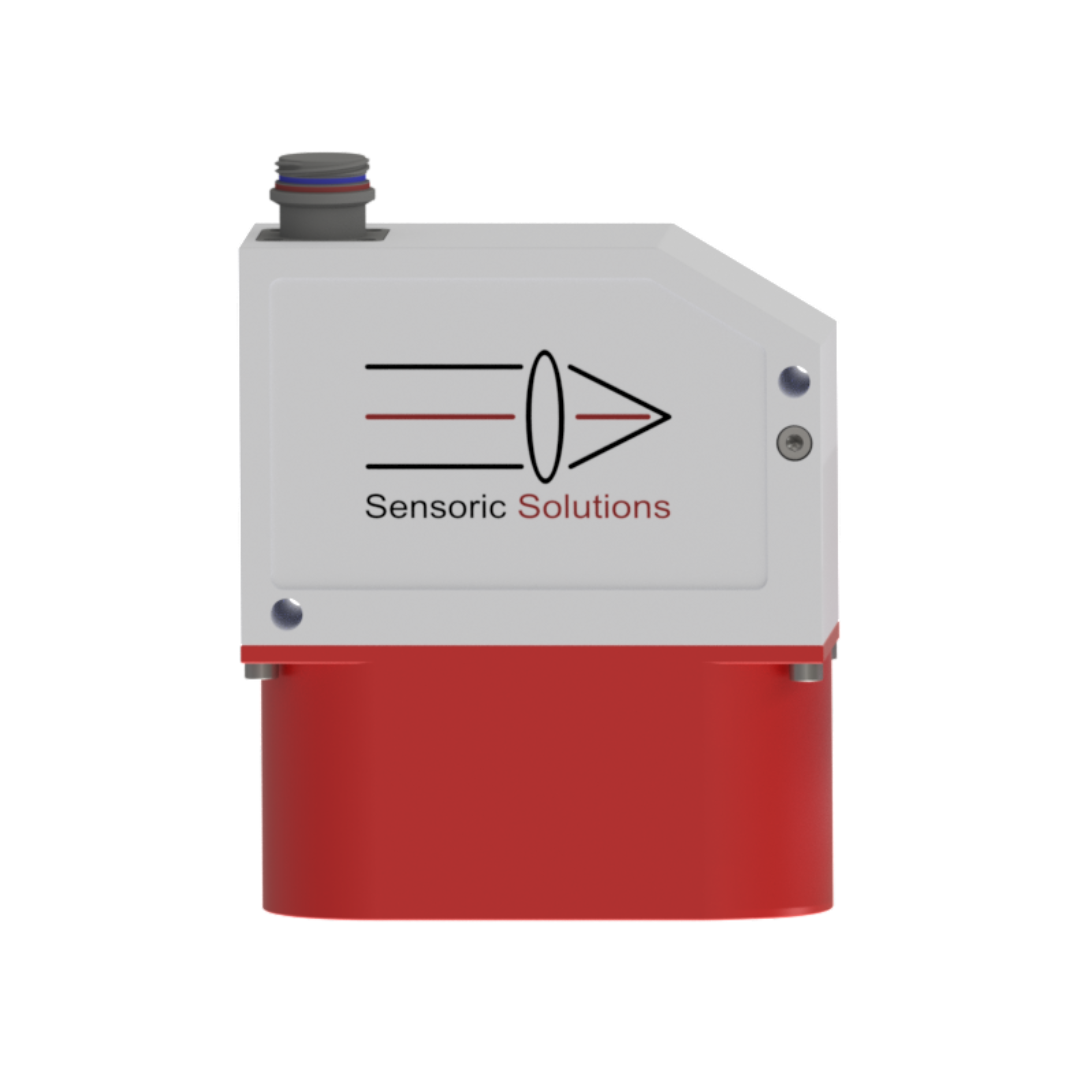
OMS 7
차량 동역학 시험용 2축 광학 센서OMS 7 — 2-Axis Sensor for Vehicle Dynamics Testing
비접촉 광학 측정과 관성 측정(IMU)을 결합한 2축 센서입니다. 차량 속도와 슬립각, 피치각·롤각, 가속도, 각속도를 동시에 측정하며 슬립각 정확도는 0.1° 미만입니다. 노면에 닿지 않고 측정하므로 타이어 마모의 영향을 받지 않고, GPS 수신을 기다리거나 별도의 롤링 과정을 거칠 필요 없이 연결 후 바로 측정할 수 있습니다.
- 450km/h최대 측정 속도
- <0.1°슬립각 정확도
- 1kHz업데이트 속도
- 2축종·횡방향 측정
연결하면 바로 측정, 준비 과정이 필요 없는 주행 시험 센서
OMS 7은 광학 측정과 관성 측정을 하나로 묶은 2축 센서 시스템입니다. 차량 동역학 시험에 필요한 값을 한 번에 얻을 수 있고, GPS 수신을 기다리거나 롤링 과정을 거칠 필요가 없어 설치 후 곧바로 측정에 들어갈 수 있습니다. 공간 필터 방식의 광학 측정은 장기 안정성이 높고, 각속도·가속도 센서의 넓은 대역폭이 미세하고 빠른 움직임 변화까지 잡아냅니다.
광학 + IMU 융합
광학 속도 신호와 3축 가속도·각속도 데이터를 융합해 신호 품질과 동특성을 높입니다.
비접촉 측정
노면의 표면 구조를 읽어 속도를 산출합니다. 차량에 접촉식 부품을 달지 않아도 됩니다.
간편한 운용
롤링이나 GPS 수신 대기 없이 연결 후 바로 측정합니다. 이더넷으로 간단히 파라미터를 설정합니다.
주요 특징
주행 시험에서 요구되는 정확도와 동특성을 확보하기 위한 구성입니다.
검증된 공간 필터 방식
노면 표면 구조를 격자형 포토다이오드에 결상해 속도를 산출하는 공간 필터 원리를 사용합니다.
정밀하고 노이즈가 적은 슬립각
슬립각을 낮은 노이즈로 측정하며, 정확도는 0.1° 미만입니다.
각속도·가속도 센서 내장
센서 내부의 IMU가 3축 가속도와 회전율을 기록해 광학 신호와 함께 처리합니다.
1 kHz 업데이트
1 kHz 갱신 속도로 빠르게 변하는 거동도 놓치지 않고 기록합니다.
CAN 출력과 이더넷 설정
측정값은 CAN으로 출력하고, 파라미터 설정은 이더넷으로 간단히 처리합니다.
장수명 IR-LED 조명
적외선 LED 조명으로 주변 조명 상태와 관계없이 측정 지점을 비춥니다.
상세 기능
측정 원리와 측정 항목, Race 사양 구성입니다.
표면 구조를 읽어 속도를 산출하는 공간 필터 원리
센서는 노면 표면의 구조를 기준으로 움직임을 측정합니다. 센서마다 정해진 거리에 장착하면 적외선 LED 조명이 측정 지점을 비추고, 텔레센트릭 광학계가 표면 구조를 격자 모양 포토다이오드에 결상합니다. 센서가 노면 위를 이동하면 포토다이오드에서 속도에 비례하는 정현파 전류가 생기고, 이 전류의 주파수로 속도를 구합니다.
2축 속도 측정에는 종방향과 횡방향 격자 구조를 함께 집적한 전용 포토다이오드를 사용합니다. 여기에 센서 내부 IMU가 기록한 3축 가속도·회전율을 융합해 신호 품질과 동특성을 개선하고, 피치각·롤각 같은 값도 함께 제공합니다. 각 기술이 가진 제약은 융합 과정에서 서로 보완됩니다.
속도
최대 450 km/h(280 mph)까지 종·횡방향 속도를 측정합니다.
슬립각
주행 방향과 차체 방향의 각도 차이를 0.1° 미만의 정확도로 측정합니다.
피치각 · 롤각
차체의 앞뒤 기울기와 좌우 기울기를 함께 측정합니다.
가속도 X/Z · 각속도 Y/Z
내장 IMU로 가속도와 각속도를 기록해 광학 신호와 융합합니다.
거리
제동 거리처럼 이동 거리를 산출하는 항목을 제공합니다.
POI 변환
센서 장착 위치가 아닌 임의의 관심 지점(POI) 기준 값으로 변환해 출력합니다.
OMS 7 Race — Race ECU를 적용한 사양
OMS 7의 넓은 장착 거리와 동작 범위는 그대로 두고, ECU를 작고 견고한 Race ECU로 바꾼 사양입니다. 진동이 심하고 공간이 좁은 시험 환경을 위한 구성입니다.
- 표준 ECU 대비 부피 약 1/4, 무게 약 1/3
- 높은 진동과 가혹한 조건을 견디는 설계 — 포뮬러 1과 포뮬러 스튜던트에서 시험
- CAN-FD 인터페이스로 고속 데이터 전송
Optical-only 모드
광학 측정만 사용해 분해능과 동특성을 높인 모드로, 표준 OMS 7과 같은 수준의 정밀도를 제공합니다.
Optical priority 모드
광학 측정에 IMU 기반 검증을 더해 신뢰성과 정확도를 높입니다.
Advanced sensor fusion
광학 데이터와 IMU 데이터를 완전히 융합해 노이즈가 거의 없는 신호를 만듭니다.
활용 분야
주행 시험과 차량 동역학 계측이 필요한 분야에 사용합니다.
제품 사양
측정 사양과 구성 사양입니다.
측정 사양
| 측정 방식 | 비접촉 광학(공간 필터 원리) + 관성 측정(IMU) 융합, 2축 |
|---|---|
| 측정 속도 | 최대 450 km/h (280 mph) |
| 속도 정확도 | 0.1 % |
| 슬립각 정확도 | 0.1° 미만 |
| 업데이트 속도 | 1 kHz |
| 측정 항목 | 속도, 슬립각, 피치각, 롤각, 가속도 X/Z, 각속도 Y/Z, 거리(제동 거리 등), POI 기준값, 그 외 계산 파라미터 |
| IMU | 3축 가속도 및 회전율 측정 |
구성 사양
| 제품군 | 차량 동역학 계측용 광학 센서 — 2축(Biaxial) |
|---|---|
| 광학계 | 텔레센트릭 광학, 격자형 포토다이오드(종·횡 격자 구조 집적) |
| 조명 | 장수명 적외선(IR) LED — 주변 조명과 무관하게 측정 지점 조사 |
| 데이터 출력 | CAN |
| 설정 인터페이스 | 이더넷 |
| 신호 처리 | 광학 신호와 IMU 데이터 융합, 지능형 신호 처리 |
| 변형 사양 | OMS 7 Race — Race ECU 적용(부피 약 1/4, 무게 약 1/3), CAN-FD 인터페이스, 3가지 동작 모드 |
속도 정확도 0.1 %는 제조사가 2025년 8월 개선을 발표한 값으로, OMS 4 · OMS 7 · OMS 7 Race · OMS Race에 공통 적용됩니다.
관련 콘텐츠
코스테크 블로그에서 OMS 7의 적용 사례를 확인하실 수 있습니다.
도입을 검토 중이신가요?
시험 종류와 장착 조건, 필요한 측정 항목을 알려주시면 적합한 구성과 마운트를 안내해 드립니다.


